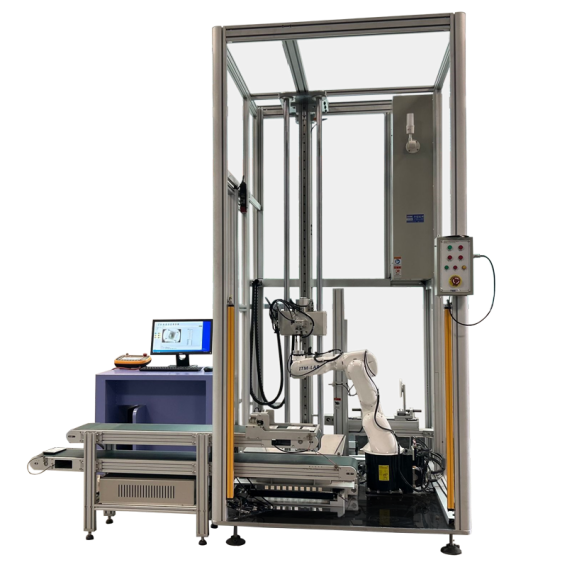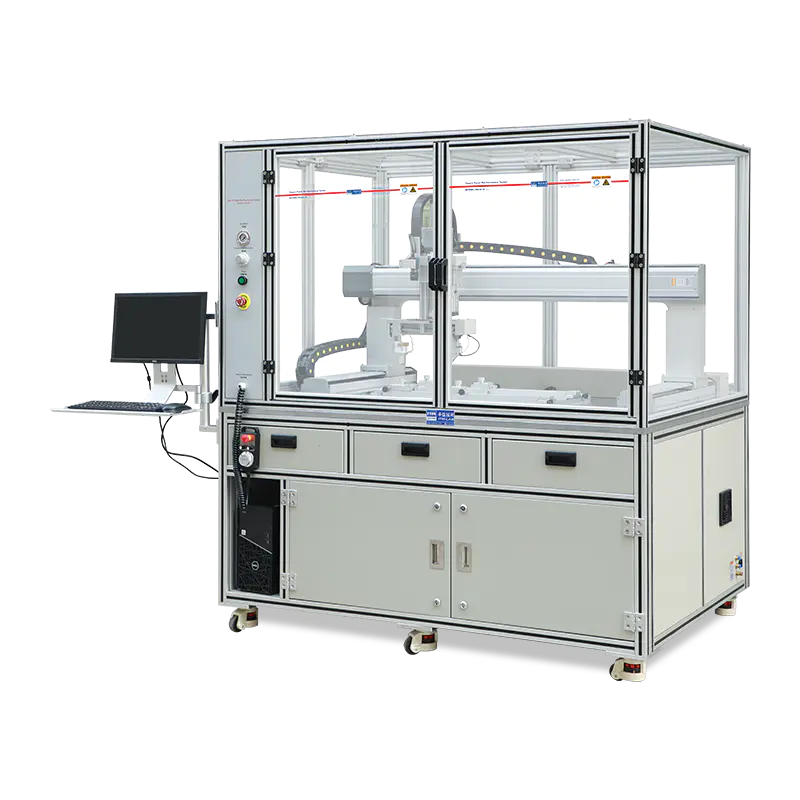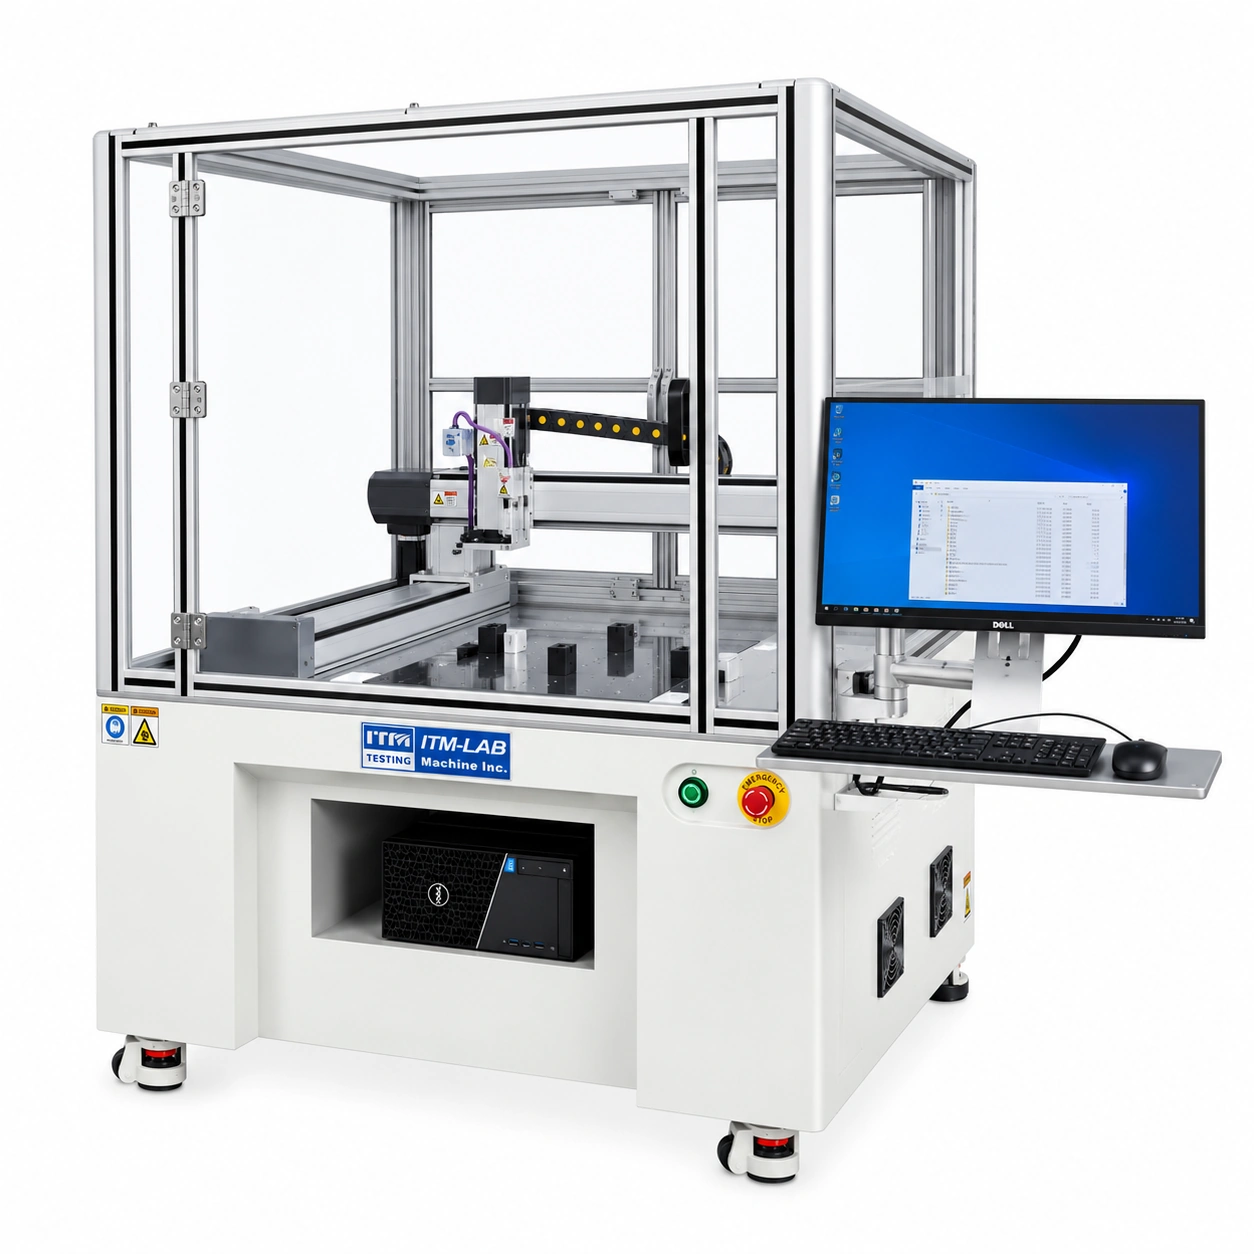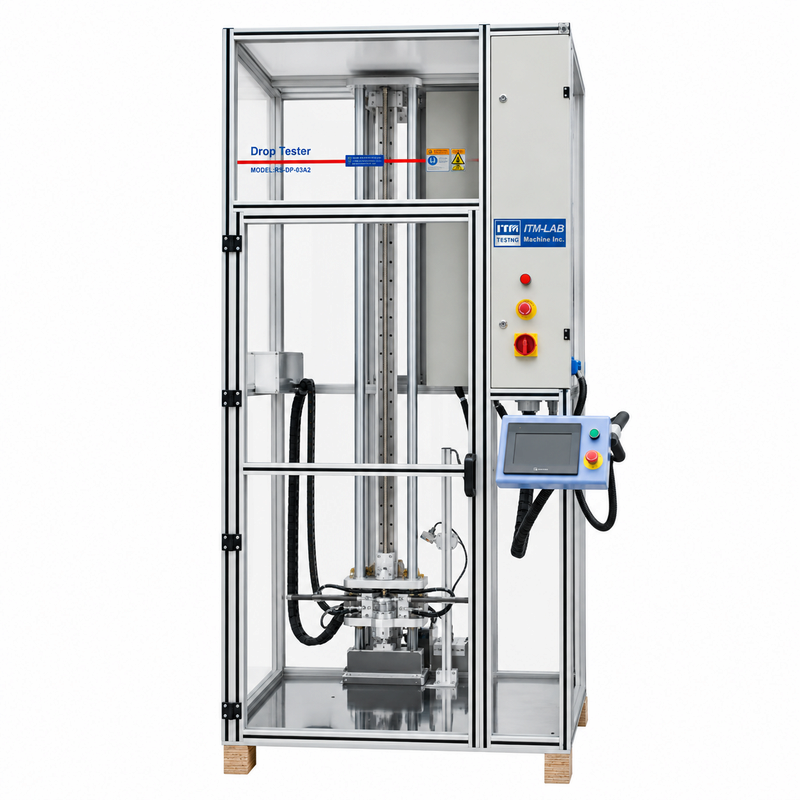
Hệ thống kiểm tra thả rơi tự động bằng robot 6 trục RS-DP-03R-A2
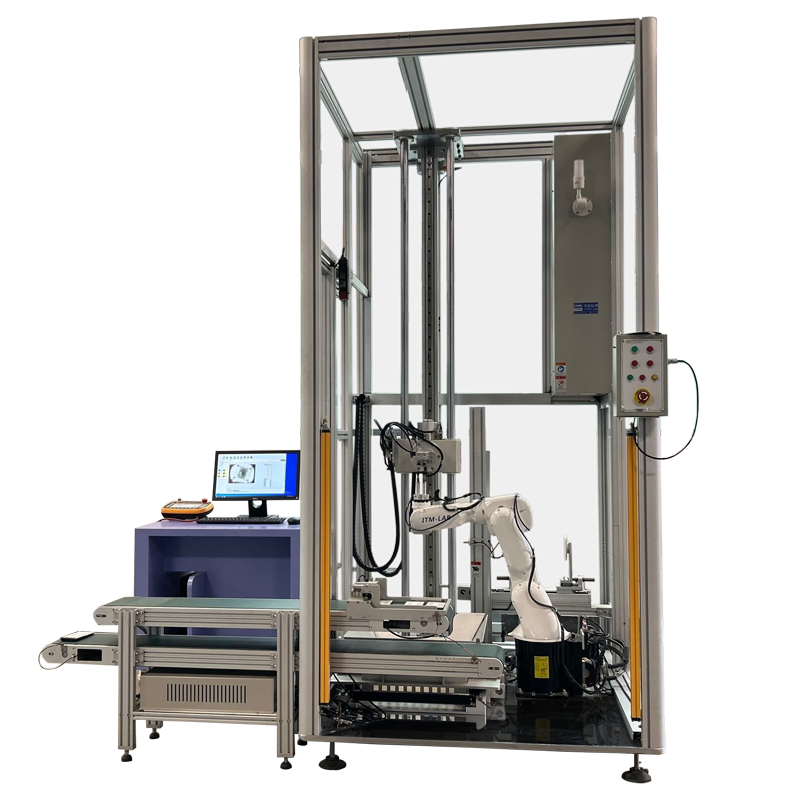
ITM-LAB RS-DP-03R-A2 thay thế việc xử lý mẫu thủ công bằng hệ thống định vị rô-bốt 6 trục hoàn toàn tự động được thiết kế để kiểm tra thả thông lượng cao của các thiết bị điện tử cầm tay. Bằng cách kết hợp điều khiển chuyển động đa trục, nhận dạng hình ảnh tự động và phân tích lỗi do AI điều khiển, máy chạy các chu kỳ kiểm tra hoàn chỉnh, không cần giám sát — từ tải và căn chỉnh ban đầu đến rơi đa hướng và kiểm tra hư hỏng sau va chạm — tuân thủ nghiêm ngặt các tiêu chuẩn độ tin cậy quốc tế.
Thiết bị thông minh và thiết bị đeo: ✅ Kiểm tra rảnh tay cho điện thoại thông minh, máy tính bảng, máy đọc sách điện tử, máy tính xách tay, đồng hồ thông minh, tai nghe VR và bộ điều khiển từ xa.
✅Thiết bị ngoại vi & Phụ kiện: Xác minh độ tin cậy cho bộ đổi nguồn, bộ sạc, đế cắm và tai nghe.
Cụm phụ & thành phần: ✅ Thử nghiệm tác động có mục tiêu cho các mô-đun màn hình cảm ứng, tấm che kính, vỏ thiết bị, cụm phụ camera, cảm biến vân tay, mô-đun ăng-ten, PCBA và bộ pin.
Xử lý vật liệu tự trị: Cánh tay robot 6 trục tự động hóa việc tải, dỡ hàng và chọn chính xác, loại bỏ sai số của con người và lỗi định vị khỏi vòng thử nghiệm.
Xử lý hàng loạt nhiều mẫu: Quản lý thử nghiệm tuần tự cho tối đa 10 thiết bị di động trên 24 hướng thả riêng biệt trên mỗi chu kỳ mà không cần sự can thiệp của người vận hành.
Hiệu chỉnh hướng động: Điều chỉnh vi mô và khóa tư thế rơi của mẫu để đảm bảo các tác động lặp lại trên các mặt, góc hoặc cạnh chính xác.
Xoay mặt tự động: Xoay và định vị lại các thành phần giữa các lần chạy thử nghiệm riêng lẻ để duy trì quy trình thử nghiệm liên tục, không ngừng nghỉ.
Phát hiện hư hỏng quang học: Các mô-đun tầm nhìn tích hợp quét mẫu ngay sau khi va chạm, tự động xác định các vết nứt, vết nứt hoặc biến dạng cấu trúc trên vỏ kính và vỏ ngoài.
Nhắm mục tiêu khu vực thông minh: Tham chiếu chéo phát hiện các bất thường bề mặt trong thời gian thực để đảm bảo các giọt liên tiếp nhắm vào các điểm cấu trúc chính xác yêu cầu xác nhận phá hủy.
Chụp tác động đồng bộ: Được trang bị đầu ra kích hoạt tự động có dây cứng đồng bộ hóa hoàn hảo với các hệ thống hình ảnh tốc độ cao cao cấp của Phantom, Photron và NAC.
Ghi dữ liệu thực nghiệm: Theo dõi và ghi lại cấu hình động học cho mỗi chu kỳ, ghi lại vận tốc rơi tự do theo thời gian thực, đường cong gia tốc và thời gian va chạm chính xác.
Giảm hướng mục tiêu: Tập trung các tác động lặp đi lặp lại ở các góc cạnh, góc hoặc khuôn mặt được xác định trước.
Mô phỏng thả ngẫu nhiên 3D: Sử dụng quỹ đạo đa trục được lập trình để tái tạo các tai nạn vận chuyển và xử lý hỗn loạn trong thế giới thực.
Kiểm tra hàng loạt khối lượng lớn: Xử lý quản lý hàng đợi liên tục được tối ưu hóa cho các cuộc kiểm tra kiểm soát chất lượng sản xuất hàng loạt.
| Tham số | Đặc điểm kỹ thuật |
| Mô hình | RS-DP-03R-A2 |
| Phạm vi chiều cao thả | 300–1800mm (tùy chọn 2000mm) |
| Độ chính xác kiểm soát độ cao | ±0,5mm |
| Lỗi vận tốc tác động | ≤5% vận tốc lý thuyết |
| Trọng lượng mẫu tối đa | 3kg (Có thể cấu hình cho tải trọng 2kg hoặc 3kg) |
| Công suất bộ đếm thả | 1 đến 999.999 chu kỳ (Điều khiển giới hạn có thể lập trình) |
| Giao diện kẹp mẫu | Hút chân không khí nén / Kẹp thích ứng cơ học |
| Phương tiện truyền thông cơ sở tác động | Thép có thể hoán đổi cho nhau, gỗ kết cấu và tấm đá cẩm thạch |
| Yêu cầu cung cấp khí nén | ≥0,5 MPa |
| Kích thước hệ thống (W × D × H) | 1580 × 1150 × 2520 mm |
| Trọng lượng tịnh của thiết bị | Khoảng 475kg |
| Cấu hình nguồn điện | AC 220V, 50Hz, 10A (Một pha) |
Động học phần cứng và trình tự phát hành tự động đáp ứng các khung quy định quốc tế sau:
Tiêu chuẩn IEC 60068-2-32: Thử nghiệm môi trường - Phần 2-32: Thử nghiệm Ed: Rơi tự do.
GB / T 2423.8: Thử nghiệm môi trường đối với các sản phẩm điện và điện tử - Phương pháp thử: rơi tự do.
YD / T 1539-2006: Yêu cầu kỹ thuật và phương pháp kiểm tra độ tin cậy của thiết bị cầm tay truyền thông di động.
Tính toàn vẹn khí nén: Kiểm tra đường hút chân không và phớt kẹp thích ứng hàng ngày để tránh giảm áp suất trong quá trình chuyển động của robot tốc độ cao.
Quy định cung cấp không khí: Xác minh rằng máy nén của cơ sở duy trì áp suất cung cấp ổn định là ≥0.5 MPa.
Hiệu chuẩn cảm biến: Lên lịch hiệu chuẩn định kỳ cho cảm biến độ cao laser để duy trì cấu hình dung sai ±0,5mm nghiêm ngặt.
Kiểm toán tác động trung bình: Theo dõi độ phẳng và mài mòn bề mặt của các tấm tấn công bằng thép, gỗ và đá cẩm thạch để loại bỏ thiên vị giảm chấn.
Câu hỏi thường gặp nhanh
Q1: RS-DP-03A2 có yêu cầu điều chỉnh thủ công khi chuyển đổi giữa các góc thả khác nhau không?
Đáp: Không. Hệ thống sử dụng giao diện kẹp khí nén có thể lập trình kết hợp với điều khiển chuyển động đa trục. Bạn có thể định cấu hình quỹ đạo rơi chính xác 0°, 45° và 90° trực tiếp thông qua giao diện màn hình cảm ứng, loại bỏ lỗi định vị thủ công.
Q2: Làm thế nào để hệ thống đảm bảo mẫu vật không bị lật hoặc trôi trong quá trình rơi tự do?
Đáp: Những người thử nghiệm truyền thống bị lực cản khí động học không thể đoán trước và lật mẫu. RS-DP-03A2 sử dụng cơ chế hấp phụ chân không đồng bộ và nhả nhanh giúp ổn định tư thế rơi của thiết bị, đảm bảo rằng mặt, cạnh hoặc góc dự định tác động chính xác đến tấm mục tiêu.
Câu hỏi 3: Những thông số nào được đo và ghi lại tự động trong quá trình chạy thử?
Đáp: Ngay sau khi thả mẫu và va chạm, ma trận cảm biến tích hợp tính toán và hiển thị chính xác vận tốc rơi tự do, gia tốc cực đại và thời gian rơi, trong khi bộ đếm có thể lập trình theo dõi tổng số chu kỳ đã hoàn thành.
Q4: Máy có thể xử lý các bề mặt thử nghiệm khác nhau theo yêu cầu của tiêu chuẩn quốc tế không?
Đáp: Đúng. Đế của máy chứa phương tiện tác động có thể hoán đổi cho nhau. Nó đạt tiêu chuẩn với tấm thép mật độ cao, ván gỗ kết cấu và tấm đá cẩm thạch tự nhiên để tuân thủ các quy trình thử nghiệm quy định khác nhau.
Contact information
No. 32 Qiaoxin East Road, QiaotouTown, Dongguan City,Guangdong Province,China
Contact